 当前位置:


机器人拉铆螺母工作站_无人化铆接工艺-比速迪
【品牌】:比速迪
【拉力】:19000N
【拉铆能力】:M4~M12mm
【适合铆螺母种类】:钢质、铁质、不锈钢
机器人外挂式铆接轴(铆螺母)面向工业产线铆接工位,节拍、行程与气压参数可按工件工艺标定,支持带件试机、节拍测算与上门安装验证。
13556668682
工艺方案比速迪

【工况与工艺背景】
当工件螺纹点分布在多个立面、内腔或人工难以持续保持节拍的工位时,机器人携铆接轴作业是更稳的方案。工艺设计的重点不在机器人本身,而在铆接轴的送料可靠性、浮动补偿与漏铆判定。
比速迪在项目中通常先按工件数模做节拍仿真:机器人移动时间远大于2秒的拉铆时间,因此一个铆接轴可服务多个点位,必要时配置双夹具或变位机减少翻转等待。
【工艺方案特点】
● 节拍仿真:按点位坐标计算机器人路径与工位CT,核定轴数量
● 浮动补偿:铆接轴带浮动机构,吸收孔位与工装误差
● 漏铆判定:压力/到位信号+机器人点位记录,逐点确认
● 多角度工艺:立面、仰面、内腔点位的枪嘴与排屑方案
● 联调责任:铆接轴、送料主机与通讯由同一厂家负责,界面清晰
【节拍与技术参数】
拉铆拉力:19000N
适用规格:M4-M12铆螺母
安装方式:机器人末端外挂/倒挂)
驱动形式:气动/液压增力
送料方式:自动整列气送
适配机器人:六轴工业机器人/桁架机械手
【行业应用与落地】
电池包托盘、车架附件、服务器机柜骨架、配电柜立柱、自动钣金线等多面、多点位、高节拍工件。
【实施流程与服务】
项目建议在数模阶段即介入:提供工件3D、螺纹点坐标与节拍要求,比速迪输出工作站布局、节拍报告与投资测算后再立项。
【试机与验证】
该机型的具体配置需结合工件铆钉点数、班产目标与车间气源条件确定,建议客户提供样品与产线布局草图,由工艺工程师完成节拍测算后给出工位与枪数方案,并安排上门试机验证。
同工况方案推荐自动铆螺母枪
-
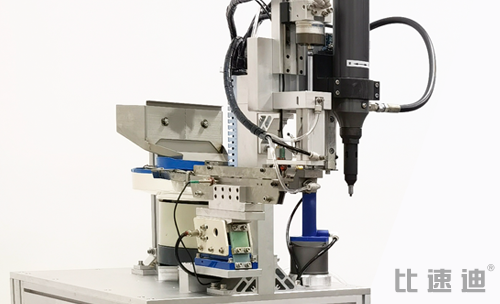 机械臂拉铆轴集成要点_自动站位工艺-比速迪机械臂铆接轴集成的工艺要点:轴体负载、送料距离···Read More
-
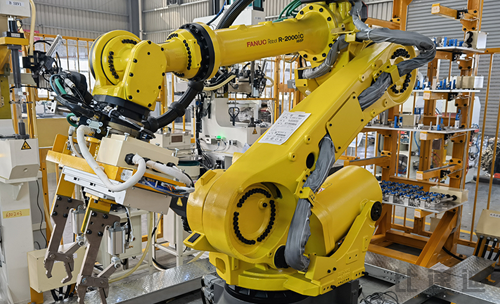 铆接数据监控_机器人拉帽质量过程控制-比速迪机器人拉帽工序怎么做过程质量控制?本文介绍计数···Read More
-
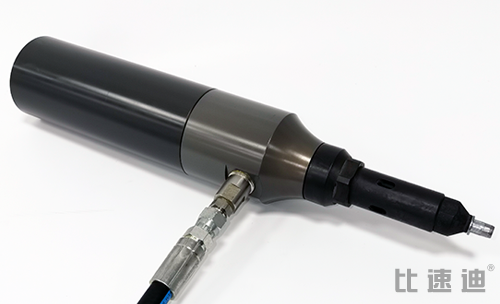 机器人拉铆螺母工作站_无人化铆接工艺-比速迪机器人拉铆螺母工作站的工艺设计:铆接轴外挂六轴···Read More
-
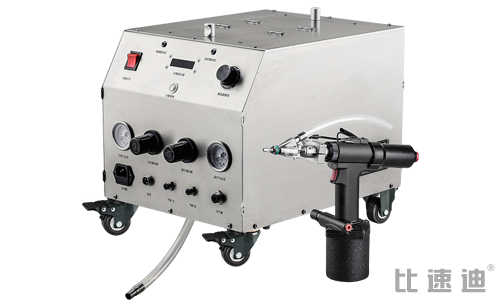 汽车零部件拉铆螺母工艺_汽配产线应用-比速迪汽配行业拉铆螺母工艺方案:从样件阶段的规格选型···Read More
-
自动送料铆螺母枪_批量拉帽工位工艺-比速迪批量拉帽工位的自动化方案:自动送料铆螺母枪把穿···Read More
-
自动拉铆螺母机产线方案_钣金螺纹位工艺-比速迪钣金薄板螺纹连接位的自动拉铆方案:双马达自动上···Read More
工艺与服务保障比速迪
-
-
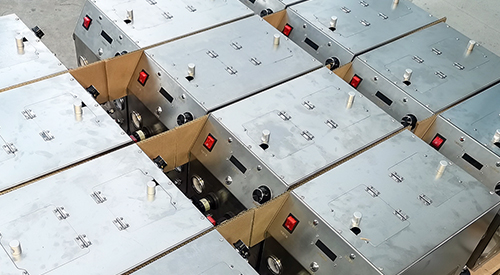
工艺团队先行,让拉钉改造一次做对
核心工程师均有10年以上拉钉工位规划经验,先做工况评审与节拍仿真再出方案,生产与设计紧密配合,避免设备投产后才发现瓶颈。
-
-
参数库与节拍仿真,满足产线非标需求
团队把每个项目的铆钉规格、底孔、行程、拉力与节拍数据沉淀为参数库,新工件可快速匹配工艺窗口,换型时间短、质量可复现,而非依赖个人经验。
-
-
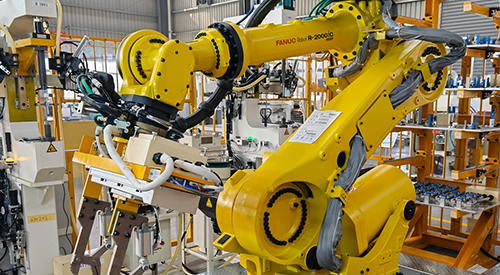
试机档案验收,确保产线达标
设备出厂前按客户钉样连续试打并录像留档,拉力、翻边与节拍写入验收档案;参数固化后批次一致,漏打报警与计数防错让质量问题在工位内被拦截。
-
-
项目制交付,量产陪产不掉线
项目从评审、试机、安装到量产陪产全流程负责,免费带件试机并建立档案,质保1年、全国上门安装培训,量产后仍可远程支持换型与参数调整。
 上一篇