 当前位置:
机器人拉钉工作站的工艺设计要点-比速迪
发布时间:2026-01-31 13:35:58 浏览次数:2617次 作者:工艺应用工程师
机器人拉钉的拉铆时间仅约1秒,真正占用周期的是机器人移动与变位,因此工作站设计要围绕路径与工装上做文章。
节拍仿真
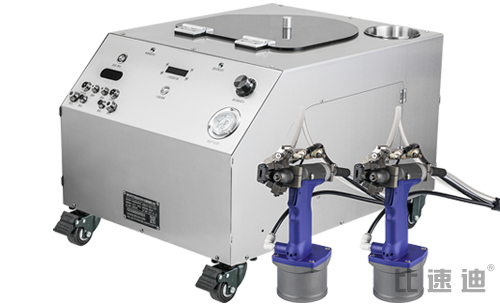
按点位坐标仿真机器人路径,计算机器人CT,据此确定一台机器人带几把枪、是否需要变位机或双工位。
浮动补偿
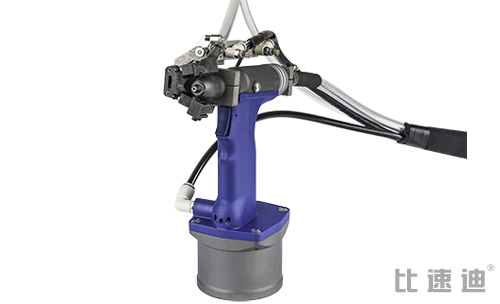
工件与工装存在误差,枪体需带浮动机构,垂直贴合后再拉铆,避免别坏枪嘴。
位姿与排屑
仰面、内腔点位要考虑断钉收集与枪体可达性,深腔点配短枪嘴或弯头。
防错与接口
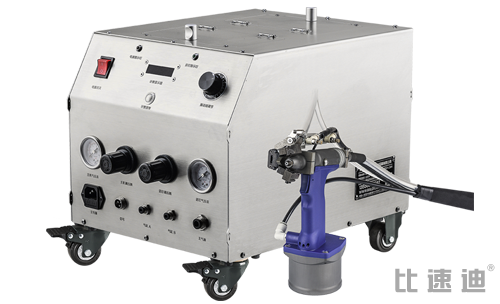
到位、拉断、计数信号齐全并与PLC联锁。比速迪提供数模、I/O时序表与现场联调。
 上一篇